Synchronní motor: princip činnosti, zařízení, účel
Synchronní a asynchronní motory jsou klíčovými prvky moderního průmyslu a domácích spotřebičů. Slouží k přeměně elektrické energie na mechanickou energii, zajišťující provoz různých zařízení a mechanismů.
Synchronní motory dostaly své jméno, protože rychlost rotoru je synchronizována s rychlostí magnetického pole statoru. Tyto motory nabízejí vysokou účinnost a přesnost otáček, díky čemuž jsou ideální volbou pro aplikace, kde jsou vyžadovány přísné provozní parametry.
Asynchronní motory zase pracují na principu skluzu, kdy otáčky rotoru jsou mírně za otáčkami magnetického pole statoru. Díky tomu se snáze vyrábějí a obsluhují a jsou také odolnější vůči přetížení.
Oba typy motorů jsou široce používány v různých oblastech. Synchronní motory se často vyskytují při výrobě energie, průmyslových aplikacích a tam, kde je vyžadována vysoká přesnost a účinnost. Díky své jednoduchosti a spolehlivosti se indukční motory staly základem domácích spotřebičů a mnoha průmyslových aplikací.
V tomto článku se podrobně podíváme na hlavní rozdíly mezi synchronními a asynchronními motory, jejich výhody a nevýhody a také oblasti použití.
Princip činnosti synchronního a asynchronního motoru
Synchronní motor
Synchronní motor pracuje na principu synchronizace rychlosti rotoru a rychlosti otáčení magnetického pole statoru. U synchronního motoru se rotor otáčí stejnou frekvencí jako magnetické pole statoru. Toho je dosaženo použitím permanentních magnetů nebo budicích vinutí v rotoru, které vytvářejí konstantní magnetické pole. Poté, co se rotor zrychlí na rychlost blízkou frekvenci otáčení magnetického pole statoru, je na pólové vinutí přivedeno konstantní napětí. To v nich vybudí konstantní magnetické pole. Opačné póly magnetických polí se navzájem přitahují a rychlost rotoru se stává synchronní s rychlostí magnetického pole statoru.
Indukční motor
Asynchronní motor na rozdíl od synchronního pracuje na kluzném principu. To znamená, že rychlost otáčení rotoru je vždy mírně za rychlostí otáčení magnetického pole statoru. U asynchronního motoru může být rotor vinutý nakrátko nebo fázově vinutý. Když siločáry magnetického pole statoru protínají uzavřenou smyčku rotoru, indukují v něm elektromotorickou sílu a vytvářejí tak vlastní magnetické pole. V důsledku interakce těchto polí vzniká točivý moment, který uvádí rotor do pohybu. Jakmile se však rychlost otáčení rotoru začne shodovat s rychlostí otáčení pole statoru, generování elektromotorické síly v rotoru ustane a krouticí moment má tendenci k nule. To vede k tomu, že otáčky rotoru začínají zaostávat za rychlostí otáčení statorového pole a proces se opakuje. Toto je princip činnosti asynchronního motoru.
Oblasti použití synchronních a asynchronních motorů
Synchronní motory
Synchronní motory našly své uplatnění v oblastech, kde je vyžadována vysoká přesnost a účinnost otáček. Používají se v energetice k provozu generátorů v elektrárnách, kde je důležitá synchronizace s frekvencí sítě. Kromě toho se synchronní motory používají v průmyslových aplikacích, kde je vyžadován vysoký výkon a vysoká účinnost, jako jsou velká čerpadla, kompresory a mlýny. V námořní dopravě se synchronní motory používají k pohonu lodních šroubů a v letectví se používají v energetických systémech letadel.
Asynchronní motory
Díky své jednoduchosti, spolehlivosti a všestrannosti se indukční motory staly základem většiny domácích spotřebičů a průmyslových aplikací. Používají se v ledničkách, pračkách, klimatizacích, elektrických vrtačkách a mnoha dalších domácích zařízeních. V průmyslu se asynchronní motory používají téměř všude: od pohonů s nízkým výkonem až po velké průmyslové instalace. Používají se v čerpadlech, ventilátorech, dopravnících, mlýnech, obráběcích strojích a mnoha dalších zařízeních. Důležitou výhodou asynchronních motorů je jejich schopnost častého provozu, díky čemuž jsou ideální volbou pro zařízení, která vyžadují časté spouštění a zastavování. Synchronní i asynchronní motory tedy hrají důležitou roli v moderním průmyslu a každodenním životě, každý ve své specifické oblasti. Výhody a nevýhody synchronního a asynchronního motoru
Výhody synchronního motoru:
Vysoká účinnost: Synchronní motory mají obecně vyšší účinnost než asynchronní motory, zejména při vysokých otáčkách. Stabilní otáčky: Otáčky rotoru synchronního motoru jsou přísně synchronizovány s otáčkami magnetického pole statoru, což zajišťuje stabilní otáčky hřídele bez ohledu na zatížení. Schopnost generátoru: Synchronní motory mohou fungovat jako generátory, přeměňující mechanickou energii zpět na elektrickou energii.
Nevýhody synchronního motoru
Složitost konstrukce: Přítomnost budicích vinutí nebo permanentních magnetů v rotoru činí konstrukci synchronního motoru složitější než asynchronního motoru. Požadavek na přídavné napájení: Pro provoz budicích vinutí je nutný přídavný stejnosměrný zdroj. Problémy se spouštěním: Synchronní motory vyžadují speciální zařízení ke spuštění nebo zrychlení na synchronní rychlost.
Výhody asynchronního motoru
Jednoduchost konstrukce: Indukční motory mají jednodušší konstrukci, díky čemuž jsou levnější a jednodušší na výrobu a údržbu. Odolnost proti přetížení: Asynchronní motory jsou vysoce odolné proti přetížení a zkratům. Snadné startování: Asynchronní motory se snadno spouštějí pod zatížením a jsou schopny častého zapínání a vypínání.
Nevýhody asynchronního motoru
Skluz: U indukčních motorů jsou otáčky rotoru vždy mírně za otáčkami magnetického pole statoru, což může být v některých aplikacích nežádoucí. Nižší účinnost: Indukční motory mají obvykle mírně nižší účinnost ve srovnání se synchronními motory. Variace rychlosti: Rychlost otáčení indukčního motoru se mění se změnami zatížení, což může být problém v aplikacích, které vyžadují přísné řízení rychlosti. Srovnávací tabulka synchronních a asynchronních motorů
| Parametr | Synchronní motor | Indukční motor |
| Moc | Obvykle mají větší výkon, zejména při vysokých rychlostech | Výkon může být nižší, zejména při vysokých rychlostech |
| Účinnost | Vysoká účinnost, zejména při vysokých rychlostech | Účinnost je obvykle nižší, zejména při vysokých rychlostech |
| Odolnost proti kolísání napětí | Méně odolné proti kolísání napětí | Větší odolnost proti kolísání napětí |
| Stabilita otáček hřídele | Rychlost otáčení hřídele je přísně synchronizována s frekvencí otáčení magnetického pole statoru | Rychlost otáčení hřídele se může lišit v závislosti na zatížení |
| Složitost designu | Složitá konstrukce díky přítomnosti budících vinutí nebo permanentních magnetů v rotoru | Jednoduchý design pro snadnou výrobu a údržbu |
| Stát | Obvykle dražší kvůli složitosti návrhu a vysoké účinnosti | Obvykle levnější kvůli jednoduchosti designu |
| Odolnost proti přetížení | Méně odolné proti přetížení | Vysoká odolnost proti přetížení |
| Schopnost pracovat v režimu generátoru | Může pracovat v režimu generátoru | Nelze pracovat v režimu generátoru bez speciálních zařízení |
Tato tabulka poskytuje přehled srovnání mezi synchronními a asynchronními motory na různých parametrech. Je však třeba připomenout, že konkrétní vlastnosti se mohou lišit v závislosti na konkrétním modelu a výrobci motoru.
Doporučení pro výběr mezi synchronním a asynchronním motorem
Volba mezi synchronním a asynchronním motorem do značné míry závisí na konkrétních potřebách a provozních podmínkách. Pokud požadujete vysokou přesnost otáček, vysokou účinnost a schopnost fungovat jako generátor, pak stojí za zvážení synchronní motor. Bude to užitečné zejména v průmyslových instalacích, kde je důležitá stabilita a vysoký výkon. Za úvahu však stojí, že synchronní motory jsou náročnější na údržbu a jsou dražší. Indukční motory jsou na druhé straně ideální pro domácí aplikace a průmyslové instalace, kde je vyžadována odolnost proti přetížení a kolísání napětí, snadná údržba a nízké náklady. Jsou také vhodné pro zařízení, která se často zapínají a vypínají. Je důležité si uvědomit, že žádný typ motoru není „nejlepší“ v absolutním smyslu. Každý z nich má své výhody a nevýhody a výběr mezi nimi by měl být založen na konkrétních systémových požadavcích. Před výběrem motoru se proto doporučuje kontaktovat specialistu nebo konzultanta, který vám pomůže rozhodnout se pro nejvhodnější variantu. Často kladené otázky (FAQ) 1. Jaký je hlavní rozdíl mezi synchronním motorem a asynchronním motorem? Hlavní rozdíl spočívá v principu činnosti těchto motorů. U synchronního motoru je rychlost otáčení rotoru přísně synchronizována s frekvencí otáčení magnetického pole statoru. U asynchronního motoru je rychlost otáčení rotoru vždy mírně za rychlostí otáčení magnetického pole statoru, což je způsobeno kluzným principem. 2. Kde je lepší použít synchronní motor a kde asynchronní? Synchronní motory se nejlépe používají v aplikacích, kde je vyžadována vysoká rychlost a účinnost, jako je výroba energie nebo průmyslové aplikace. Díky své jednoduchosti a spolehlivosti jsou indukční motory ideální pro domácí spotřebiče a mnoho průmyslových aplikací. 3. Který motor je spolehlivější – synchronní nebo asynchronní? Asynchronní motory jsou obecně považovány za spolehlivější, protože mají jednodušší konstrukci a větší odolnost proti přetížení a kolísání napětí. Synchronní motory však mohou být také velmi spolehlivé, pokud jsou správně provozovány a udržovány. 4. Který motor je účinnější – synchronní nebo asynchronní? Pokud jde o účinnost, synchronní motory obecně překonávají asynchronní motory, zejména při vysokých rychlostech. V některých aplikacích však může být rozdíl v účinnosti zanedbatelný. 5. Který motor je levnější – synchronní nebo asynchronní? Indukční motory jsou obvykle levnější, protože mají jednodušší konstrukci a snáze se vyrábějí. Synchronní motory, které mají složitější konstrukci a vyšší účinnost, jsou obvykle dražší.
Synchronní motor s permanentním magnetem (anglicky permanent magnet synchronous motor, PMSM) je synchronní elektromotor, jehož induktor se skládá z permanentních magnetů.
Hlavním rozdílem mezi synchronním motorem s permanentními magnety (PMSM) a asynchronním motorem je rotor. Studie 1 ukazují, že PMSM má účinnost přibližně o 2 % vyšší než vysoce účinný (IE3) indukční motor za předpokladu, že stator je stejné konstrukce a pro řízení je použit stejný frekvenční měnič. Přitom synchronní elektromotory s permanentními magnety mají oproti jiným elektromotorům lepší ukazatele: výkon/objem, kroutící moment/setrvačnost atd.
Konstrukce a typy synchronních motorů s permanentními magnety
Synchronní motor s permanentními magnety, jako každý rotační elektromotor, se skládá z rotoru a statoru. Stator je stacionární část, rotor je rotační část.
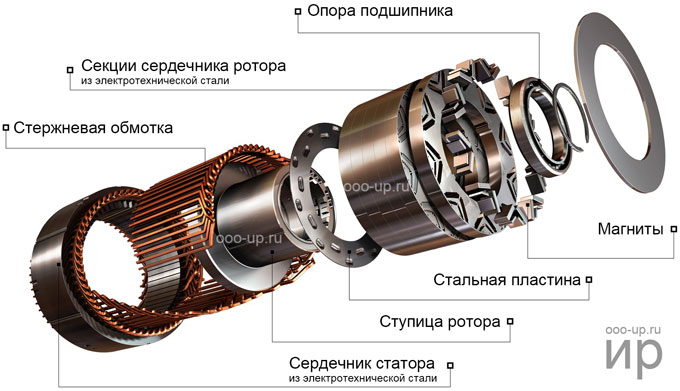
Synchronní elektromotor s vestavěnými permanentními magnety
Obvykle je rotor umístěn uvnitř statoru elektromotoru, existují také provedení s vnějším rotorem – elektromotory invertního typu.
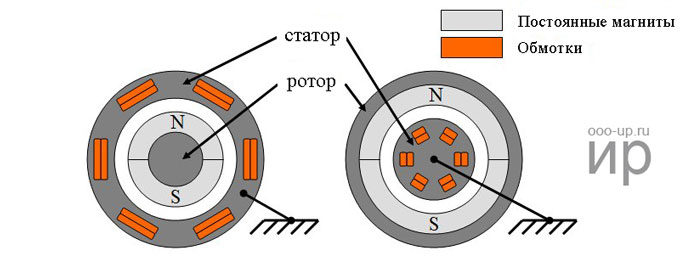
Provedení synchronních motorů s permanentními magnety: levý – standardní, pravotočivý.
Rotor se skládá z permanentních magnetů. Jako permanentní magnety se používají materiály s vysokou koercitivitou.
- Podle konstrukce rotoru se synchronní motory dělí na:
- Elektrické motory s vyčnívajícími póly;
- elektromotory s implicitními póly.
Elektromotor s implicitními póly má stejnou indukčnost podél podélné a příčné osy Ld =Lq, zatímco u elektromotoru s vyčnívajícími póly není příčná indukčnost rovna podélné indukčnosti Lq ≠ Ld.
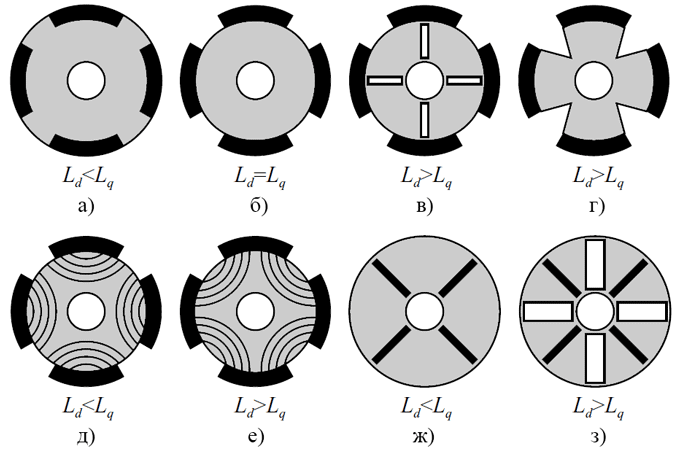
Průřez rotorů s různými poměry Ld/Lq. Magnety jsou zobrazeny černě. Obrázky e, f znázorňují axiálně laminované rotory, obrázky c a h znázorňují rotory s přepážkami.
- Také podle konstrukce rotoru se PMSM dělí na:
- synchronní motor s povrchovou instalací permanentní magnety
(eng. SPMSM – povrchový synchronní motor s permanentními magnety); - synchronní motor s vestavěným (zabudované) magnety
(anglicky IPMSM – vnitřní synchronní motor s permanentními magnety).
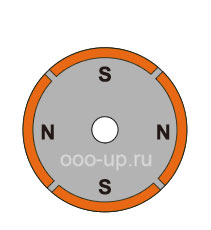
Rotor synchronního motoru s povrchovými permanentními magnety
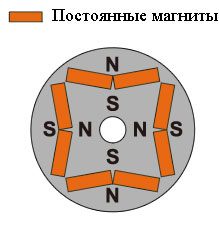
Synchronní rotor motoru s vestavěnými magnety
Stator sestává z těla a jádra s vinutím. Nejběžnější provedení jsou s dvou- a třífázovým vinutím.
- V závislosti na konstrukci statoru je synchronní motor s permanentními magnety:
- s distribuovaným vinutím;
- se soustředěným vinutím.
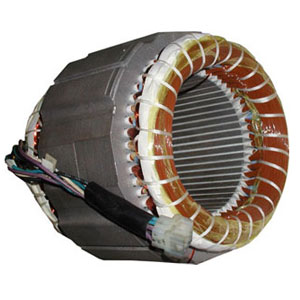
Stator elektromotoru s distribuovaným vinutím
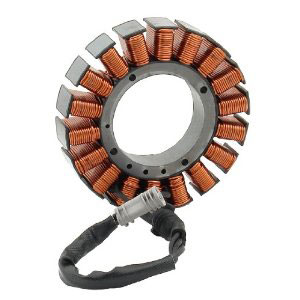
Koncentrované vinutí statoru motoru
Distribuováno nazývané vinutí, ve kterém je počet štěrbin na pól a fázi Q = 2, 3. k.
Soustředěno nazývají vinutí, ve kterém je počet štěrbin na pól a fázi Q = 1. V tomto případě jsou štěrbiny umístěny rovnoměrně po obvodu statoru. Dvě cívky, které tvoří vinutí, mohou být zapojeny buď sériově, nebo paralelně. Hlavní nevýhodou takových vinutí je nemožnost ovlivnit tvar EMF křivky [2].
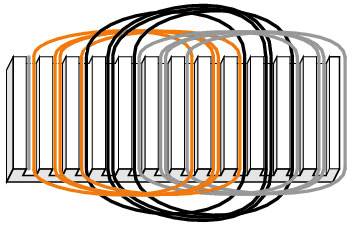
Schéma třífázového distribuovaného vinutí
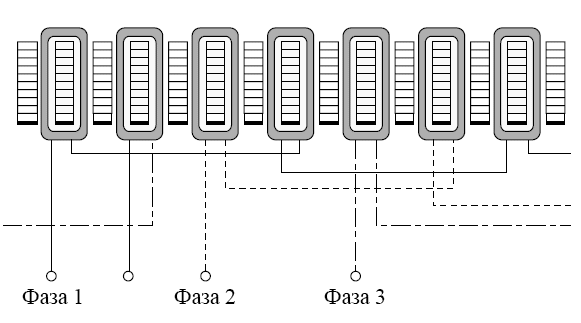
Schéma třífázového koncentrovaného vinutí
- Zpět EMF formulář elektromotor může být:
- lichoběžníkový;
- sinusový.
Tvar křivky EMF ve vodiči je určen distribuční křivkou magnetické indukce v mezeře po obvodu statoru.
Je známo, že magnetická indukce v mezeře pod výrazným pólem rotoru má lichoběžníkový tvar. EMF indukovaný ve vodiči má stejný tvar. Pokud je nutné vytvořit sinusové EMF, pak pólové nástavce dostanou tvar, ve kterém by se křivka rozložení indukce blížila sinusovému. To je usnadněno úkosy pólových nástavců rotoru [2].
Princip činnosti synchronního motoru
Princip činnosti synchronního elektromotoru je založen na interakci rotujícího magnetického pole statoru a konstantního magnetického pole rotoru. Koncepce rotujícího magnetického pole statoru synchronního motoru je stejná jako u třífázového indukčního motoru.
Princip činnosti synchronního motoru je založen na interakci rotujícího magnetického pole statoru a konstantního magnetického pole rotoru.
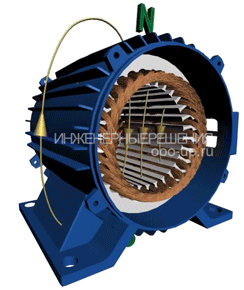
Zastavte
Rotující magnetické pole synchronního elektromotoru
Magnetické pole rotoru, interagující se synchronním střídavým proudem statorových vinutí, podle Ampérova zákona vytváří točivý moment, který způsobuje otáčení rotoru (více podrobností).
Permanentní magnety umístěné na rotoru PMSM vytvářejí konstantní magnetické pole. Když jsou otáčky rotoru synchronní s polem statoru, póly rotoru zabírají s rotujícím magnetickým polem statoru. V tomto ohledu se PMSM nemůže spustit samostatně, když je připojen přímo k síti třífázového proudu (frekvence proudu v síti je 50 Hz).
Řízení synchronního motoru s permanentními magnety
Pro provoz synchronního motoru s permanentními magnety je nutný řídicí systém, jako je frekvenční měnič nebo servopohon. Přitom existuje velké množství způsobů řízení realizovaných řídicími systémy. Volba optimálního způsobu ovládání závisí především na úkolu přiřazeném elektrickému pohonu. Hlavní způsoby ovládání synchronního motoru s permanentními magnety jsou uvedeny v tabulce níže.
| Управление | Výhody | Omezení | |||
|---|---|---|---|---|---|
| Sinusový | Skalární | Jednoduché schéma ovládání | Řízení není optimální, není vhodné pro úkoly, kde se zatížení mění, je možná ztráta ovladatelnosti | ||
| Vektor | Řízení orientované na pole | Se snímačem polohy | Plynulé a přesné nastavení polohy rotoru a otáček motoru, velký regulační rozsah | Vyžaduje snímač polohy rotoru a výkonný řídicí systém mikrokontroléru | |
| Bez snímače polohy | Není potřeba žádný snímač polohy rotoru. Plynulé a přesné nastavení polohy rotoru a rychlosti otáčení motoru, velký regulační rozsah, ale menší než u snímače polohy | Bezsenzorové řízení orientované na pole v celém rozsahu otáček možné pouze pro PMSM s rotorem s vyčnívajícími póly, vyžaduje výkonný řídicí systém | |||
| Přímé řízení točivého momentu | Jednoduchý řídicí obvod, dobré dynamické vlastnosti, velký regulační rozsah, není potřeba snímač polohy rotoru | Vysoký točivý moment a zvlnění proudu | |||
| Lichoběžníkové | Žádná zpětná vazba | Jednoduché schéma ovládání | Řízení není optimální, není vhodné pro úkoly, kde se zatížení mění, je možná ztráta ovladatelnosti | ||
| se zpětnou vazbou | S polohovým senzorem (Hallovy senzory) | Jednoduché schéma ovládání | Jsou vyžadovány Hallovy senzory. Dochází k pulzacím točivého momentu. Navrženo pro řízení PMSM s lichoběžníkovým zpětným EMF při řízení PMSM se sinusovým zpětným EMF je průměrný točivý moment o 5 % nižší. | ||
| Bez senzoru | Vyžaduje výkonnější řídicí systém | Nevhodné pro provoz s nízkou rychlostí. Dochází k pulzacím točivého momentu. Navrženo pro řízení PMSM s lichoběžníkovým zpětným EMF při řízení PMSM se sinusovým zpětným EMF je průměrný točivý moment o 5 % nižší. | |||
Populární způsoby ovládání synchronního motoru s permanentními magnety
Pro řešení jednoduchých problémů se obvykle používá lichoběžníkové řízení pomocí Hallových senzorů (například ventilátory počítače). Pro řešení problémů, které vyžadují maximální výkon od elektrického pohonu, se obvykle volí řízení orientované na pole.
Lichoběžníkové ovládání
Jednou z nejjednodušších metod ovládání synchronního motoru s permanentními magnety je lichoběžníkové ovládání. Lichoběžníkové řízení se používá pro řízení PMSM s lichoběžníkovým zadním EMF. Současně vám tato metoda také umožňuje ovládat PMSM se sinusovým zpětným EMF, ale pak bude průměrný točivý moment elektrického pohonu o 5 % nižší a zvlnění točivého momentu bude 14 % maximální hodnoty. Je zde lichoběžníkové řízení bez zpětné vazby a se zpětnou vazbou na polohu rotoru.
Управление žádná zpětná vazba není optimální a může vést k tomu, že PMSM vypadne ze synchronizace, tzn. ke ztrátě ovladatelnosti.
- Управление se zpětnou vazbou lze rozdělit na:
- lichoběžníkové ovládání pomocí snímače polohy (obvykle pomocí Hallových snímačů);
- bezsenzorové lichoběžníkové řízení (bezsenzorové lichoběžníkové řízení).
Jako snímač polohy rotoru pro lichoběžníkové řízení třífázového PMSM se obvykle používají tři Hallova snímače zabudované v elektromotoru, které umožňují určit úhel s přesností ±30 stupňů. S tímto řízením zaujímá vektor statorového proudu pouze šest poloh za elektrickou periodu, což má za následek zvlnění točivého momentu na výstupu.
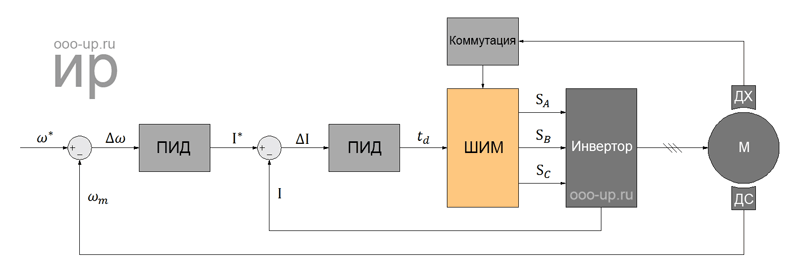
Ovládání lichoběžníkovým Hallovým senzorem
Řízení orientované na pole
Řízení orientované na pole umožňuje plynule, přesně a nezávisle řídit rychlost a točivý moment bezkomutátorového motoru. Aby algoritmus řízení orientovaného na pole fungoval, je nutné znát polohu rotoru bezkomutátorového elektromotoru.
- Polohu rotoru lze určit dvěma způsoby:
- snímačem polohy;
- bez senzoru – výpočtem úhlu řídicím systémem v reálném čase na základě dostupných informací.
Polně orientované řízení PMSM pomocí snímače polohy
- Jako úhlové snímače se používají následující typy snímačů:
- indukční: sinusový-kosinový rotační transformátor (SCRT), reduktosyn, induktosyn atd.;
- optické;
- magnetické: magnetorezistivní senzory.
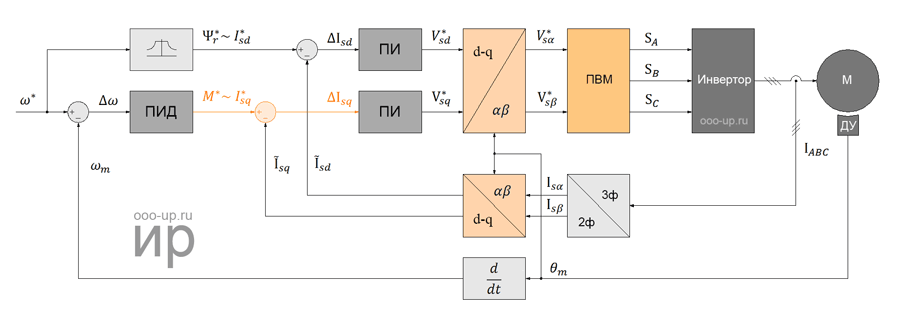
Pole orientované řízení synchronního motoru s permanentními magnety pomocí snímače polohy rotoru
Polně orientované řízení PMSM bez snímače polohy
Díky rychlému rozvoji mikroprocesorů se od 1970. let začaly vyvíjet bezsenzorové vektorové metody řízení bezkomutátorových střídavých motorů. První metody bezsenzorového určování úhlu byly založeny na vlastnosti elektromotoru generovat zpětné EMF během rotace. Zadní EMF motoru obsahuje informace o poloze rotoru, proto výpočtem hodnoty zpětného EMF ve stacionárním souřadnicovém systému můžete vypočítat polohu rotoru. Ale když se rotor nepohybuje, nedochází k žádnému zpětnému EMF a při nízkých rychlostech má zadní EMF malou amplitudu, kterou je obtížné odlišit od hluku, takže tato metoda není vhodná pro určení polohy rotoru motoru při nízkých otáčkách. rychlosti.
- Existují dvě běžné možnosti pro spuštění PMSM:
- spouštění skalární metodou – spouštění podle předem stanovené charakteristiky závislosti napětí na frekvenci. Skalární řízení ale značně omezuje možnosti řídicího systému a parametry elektrického pohonu jako celku;
- metoda superponování vysokofrekvenčního signálu – funguje pouze s PMSM, jehož rotor má jasně definované póly.
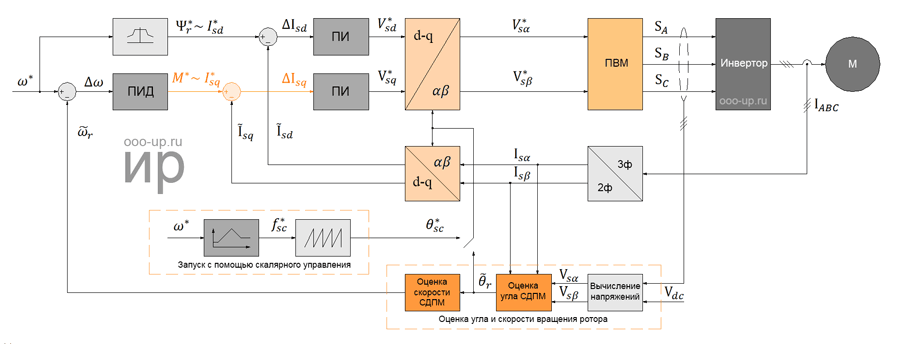
Pole orientované řízení synchronního motoru s permanentními magnety bez snímače polohy rotoru se skalárním spouštěním
Bezsenzorové řízení PMSM v celém rozsahu otáček je v současnosti možné pouze u motorů s rotorem s vyčnívajícími póly.